Selected publications
Research across simulation, perception, and planning.
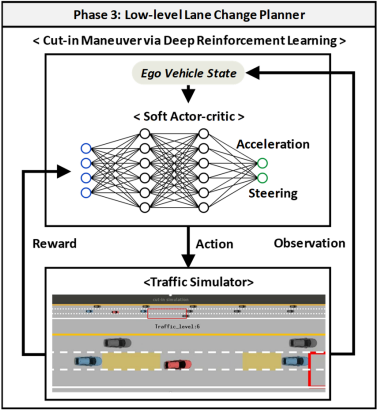
Autonomous Vehicle Cut-In Algorithm for Lane-Merging Scenarios via Policy-Based Reinforcement Learning Nested Within Finite-State Machine
A structured driving policy that combines interpretable state transitions with learned decision-making for interactive lane merging.
Venue: IEEE Transactions on Intelligent Transportation Systems.